亮源新创出席 2026 可持续全球领导者大会
预计在未来一年内,具身智能行业将迎来属于自己的“GPT 时刻”。
10 月 20—22 日,2026 可持续全球领导者大会在上海市举行。本届大会以“共筑韧性未来:全球治理、创新驱动与产业升级”为主题,汇聚来自全球的企业代表、专家学者及产业人士,共同探讨科技创新与产业发展的新机遇。
作为具身智能领域的重要参展企业之一,亮源新创(Light Origins)携人形机器人亮相大会,通过现场展示与互动体验,与来自不同国家和地区的嘉宾及现场观众展开交流,呈现公司在具身智能领域的技术实践。在面向公众的互动环节,观众可以向机器人发起动作挑战,机器人通过侧手翻等高难度全身动作给出回应。这种互动不仅让观众近距离感受机器人的运动表现,也让具身智能这一前沿技术以更直观、更具参与感的方式走近公众。
预计在未来一年内,具身智能行业将迎来属于自己的“GPT 时刻”
亮源新创联合创始人兼 CTO 范廷翔出席本次大会并发表了核心观点。他指出,亮源新创正在推进具身通用大脑从虚拟智能走向物理世界,在这一过程中遇到两个门槛:硬件侧在供应链成本下探与运控能力提升中加速翻越,算法侧则仍卡在跨越陌生环境的通用泛化上。为此,亮源新创开源了通用具身导航模型 LightNav-0 与全身控制模型 Light-O1,目标是以低适配成本直接部署,实现“一句话”让机器人去任意地点、完成全身动作。
他认为未来行业普遍会采取“数据金字塔”路线:底层利用互联网人类视频获取先验,中层以仿真合成扩充多样性,顶层用真机交互校准精度。通用具身大脑的泛化不是实验室里造出来的,而是在开源生态、真实场景与组合数据中共同迭代出来的。
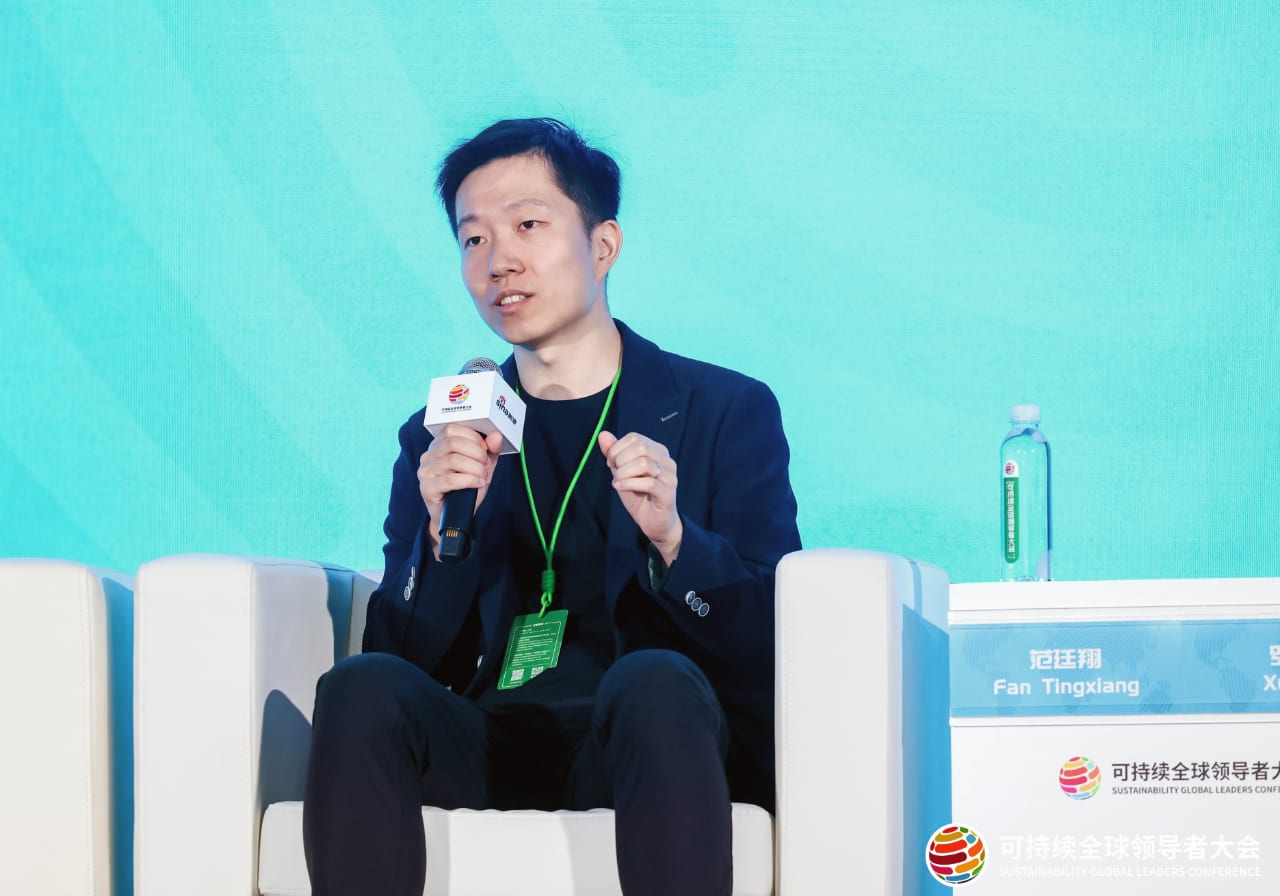
他预计在未来一年内,具身智能行业将迎来属于自己的“GPT 时刻”。这一判断主要基于两点:一是当前行业内已经出现大量“Aha Moment(顿悟时刻)”;二是具身智能依然能够持续享受大语言模型技术跃迁带来的红利,即利用当前最前沿的 AI 大模型来驱动并进化具身计算模型。
从高难度动作到具身智能的通用能力
此次展会上,亮源新创重点呈现了具身智能在指令驱动的全身动作生成与全身韧性控制方面的技术实践。在动作生成环节,观众可现场提出动作指令,由机器人生成并执行相应动作;在全身韧性控制方面,相关演示呈现了机器人面对硬件损伤与环境扰动时,根据身体状态和外部条件变化调整动作、恢复运动能力的技术实践。
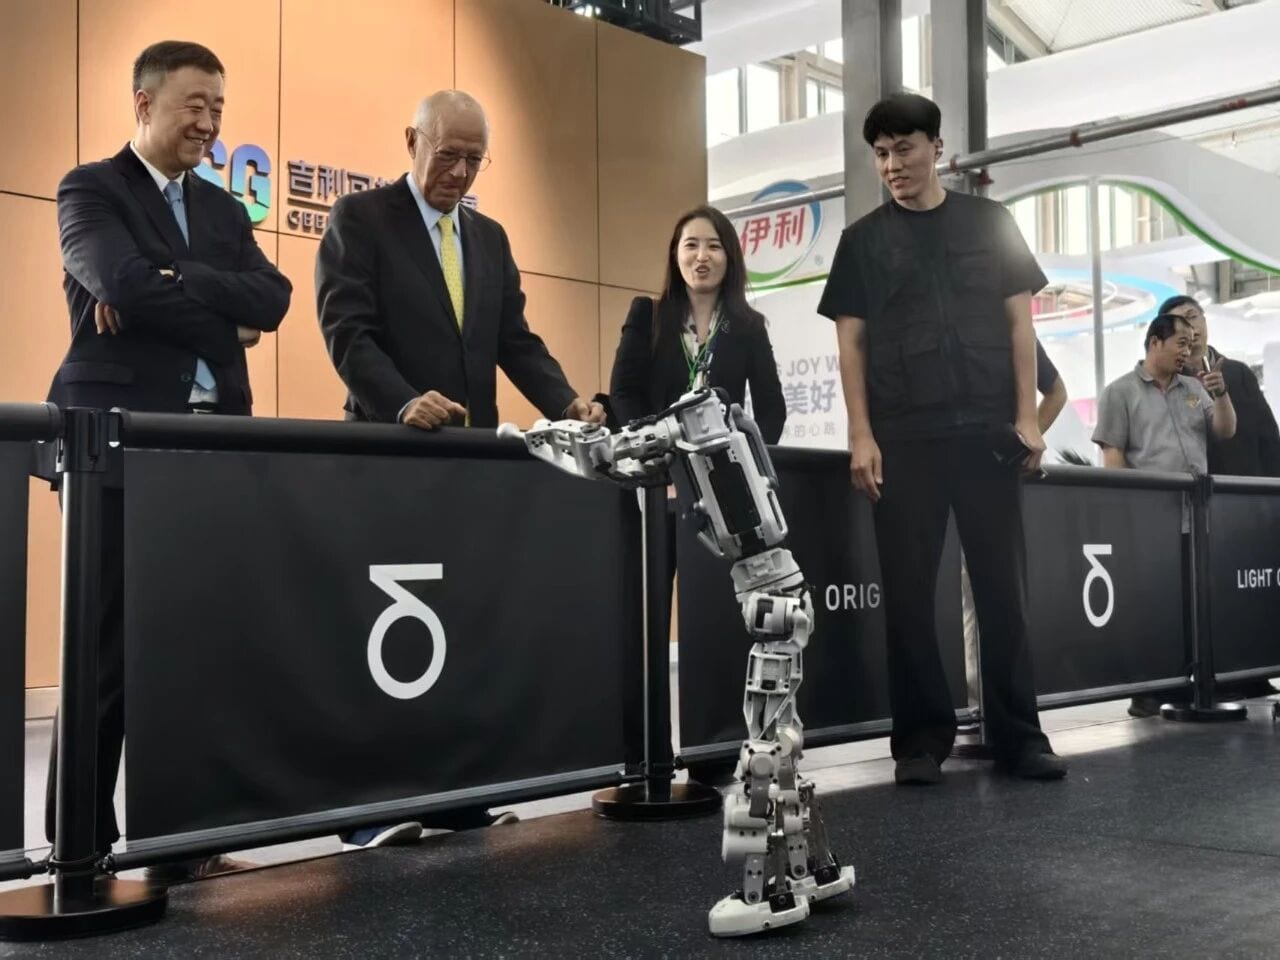
从现场广受关注的机器人动作演示,到近期连续发布的多项技术成果,亮源新创始终围绕“三段范式”的技术路线,持续推进具身智能相关技术的研发与实践。
以国际交流连接技术与产业,加速具身智能落地
可持续全球领导者大会为全球产业交流、科技创新与跨领域协作提供了重要平台。未来,亮源新创将继续围绕具身智能基础模型及相关关键技术开展研发,并通过国际产业交流与应用探索,与全球生态伙伴分享技术进展、交流产业认知,共同推动具身智能落地,促进具身智能技术向真实物理世界延伸。